Un angle orienté est une rotation : la relation de Chasles devient un théorème

Au lycée, la relation de Chasles pour les angles orientés s’énonce en une ligne : l’angle de u vers v, ajouté à l’angle de v vers w, donne l’angle de u vers w. On la constate sur une figure, avec des mesures qui s’ajoutent à un tour près, et on l’admet. Elle ne pourrait d’ailleurs pas être démontrée à ce stade, faute de savoir ce qu’est un angle orienté, et ce que veut dire en ajouter deux. Dans Discours formel sur les mathématiques pour le secondaire, Volume I, un angle orienté est une classe de couples de vecteurs, chaque classe correspond à une isométrie vectorielle et une seule, et la somme de deux angles est définie par la composée de leurs isométries. La relation de Chasles devient alors un théorème, et sa démonstration tient en quelques lignes.

Cet article est le dixième de la série Transformer le plan, tirée du chapitre Applications affines du plan euclidien de cet ouvrage. Il s’appuie sur l’article du 18 novembre, « Conserver les distances : pourquoi le livre parle d’isométries affines », pour les isométries vectorielles de type I, et sur celui du 20 novembre, « Le sens trigonométrique, sans aiguilles de montre », pour le sens d’un couple de vecteurs. Le passage d’une relation d’équivalence à l’ensemble de ses classes a été expliqué dans l’article Relations d’équivalence et passage au quotient, et les axiomes d’un groupe sont discutés dans l’article Deux définitions alternatives de la notion de groupe. L’article du 24 novembre, « D’où vient π ? La longueur d’un arc et la mesure d’un angle », donnera aux angles orientés une mesure.

1. Une seule isométrie de type I d’un vecteur unitaire à un autre

Dans tout l’article, le plan est rapporté à un repère orthonormé : l’article du 18 novembre a montré que c’est dans un tel repère que la norme d’un vecteur est sa longueur. Un vecteur est unitaire si sa norme vaut 1, et pour tout vecteur non nul \overrightarrow{u}, le vecteur \tfrac{1}{\left\|\overrightarrow{u}\right\|}\cdot\overrightarrow{u} est unitaire. Les isométries vectorielles de type I sont les applications \mathcal{D}_{a,b}:(x,y)\mapsto(ax-by,\;bx+ay) avec a^{2}+b^{2}=1 ; leur ensemble est noté \mathcal{O}_{+}(\mathcal{V}).

Proposition 1. Soient \overrightarrow{u}=(a,b) et \overrightarrow{v}=(c,d) deux vecteurs unitaires. Il existe une et une seule isométrie vectorielle de type I qui envoie \overrightarrow{u} sur \overrightarrow{v} : c’est \mathcal{D}_{\alpha,\beta}, avec \alpha=ac+bd et \beta=ad-bc.

Démonstration. L’identité de l’article du 18 novembre donne \alpha^{2}+\beta^{2}=(a^{2}+b^{2})(c^{2}+d^{2})=1, donc \mathcal{D}_{\alpha,\beta} est de type I. Elle envoie (a,b) sur (\alpha a-\beta b,\;\beta a+\alpha b), et l’on calcule (ac+bd)a-(ad-bc)b=(a^{2}+b^{2})c=c, puis (ad-bc)a+(ac+bd)b=(a^{2}+b^{2})d=d. Pour l’unicité, une isométrie \mathcal{D}_{\gamma,\delta} qui envoie \overrightarrow{u} sur \overrightarrow{v} vérifie a\gamma-b\delta=c et b\gamma+a\delta=d ; ce système en (\gamma,\delta) a pour déterminant a^{2}+b^{2}=1, et n’a donc qu’une solution. \quad\Box

Pour \overrightarrow{u}=(1,0) et \overrightarrow{v}=\left(\frac{3}{5},\frac{4}{5}\right), on trouve \alpha=\frac{3}{5} et \beta=\frac{4}{5} : l’isométrie cherchée est \mathcal{D}_{3/5,4/5}, qui envoie (x,y) sur \left(\frac{3x-4y}{5},\frac{4x+3y}{5}\right).

2. Le même angle, défini sans le mesurer

Sur l’ensemble des couples de vecteurs non nuls, l’ouvrage définit une relation \mathcal{R} : (\overrightarrow{u_{1}},\overrightarrow{u_{2}})\,\mathcal{R}\,(\overrightarrow{v_{1}},\overrightarrow{v_{2}}) lorsqu’il existe une isométrie \varphi de type I telle que

\displaystyle \tfrac{1}{\left\|\overrightarrow{u_{2}}\right\|}\cdot\overrightarrow{u_{2}}=\varphi\left(\tfrac{1}{\left\|\overrightarrow{u_{1}}\right\|}\cdot\overrightarrow{u_{1}}\right)\qquad\text{et}\qquad \tfrac{1}{\left\|\overrightarrow{v_{2}}\right\|}\cdot\overrightarrow{v_{2}}=\varphi\left(\tfrac{1}{\left\|\overrightarrow{v_{1}}\right\|}\cdot\overrightarrow{v_{1}}\right).

Autrement dit, la même isométrie fait passer du premier vecteur au second dans les deux couples, une fois ces vecteurs ramenés à la longueur 1. La relation est réflexive, puisque la proposition 1 fournit toujours une isométrie qui fait passer de \tfrac{1}{\left\|\overrightarrow{u_{1}}\right\|}\cdot\overrightarrow{u_{1}} à \tfrac{1}{\left\|\overrightarrow{u_{2}}\right\|}\cdot\overrightarrow{u_{2}}. Elle est symétrique, la condition étant la même dans les deux sens. Elle est transitive grâce à l’unicité : si \varphi relie les couples (\overrightarrow{u_{1}},\overrightarrow{u_{2}}) et (\overrightarrow{v_{1}},\overrightarrow{v_{2}}), et \gamma les couples (\overrightarrow{v_{1}},\overrightarrow{v_{2}}) et (\overrightarrow{w_{1}},\overrightarrow{w_{2}}), alors \varphi et \gamma envoient toutes deux \tfrac{1}{\left\|\overrightarrow{v_{1}}\right\|}\cdot\overrightarrow{v_{1}} sur \tfrac{1}{\left\|\overrightarrow{v_{2}}\right\|}\cdot\overrightarrow{v_{2}}, donc \varphi=\gamma. Sans l’unicité de la proposition 1, la transitivité tomberait.

Définition. Un angle orienté est une classe d’équivalence de la relation \mathcal{R}. La classe du couple (\overrightarrow{u_{1}},\overrightarrow{u_{2}}) est notée \widehat{(\overrightarrow{u_{1}},\overrightarrow{u_{2}})} et appelée angle orienté de \overrightarrow{u_{1}} vers \overrightarrow{u_{2}}. L’ensemble des angles orientés est noté \mathfrak{A}.

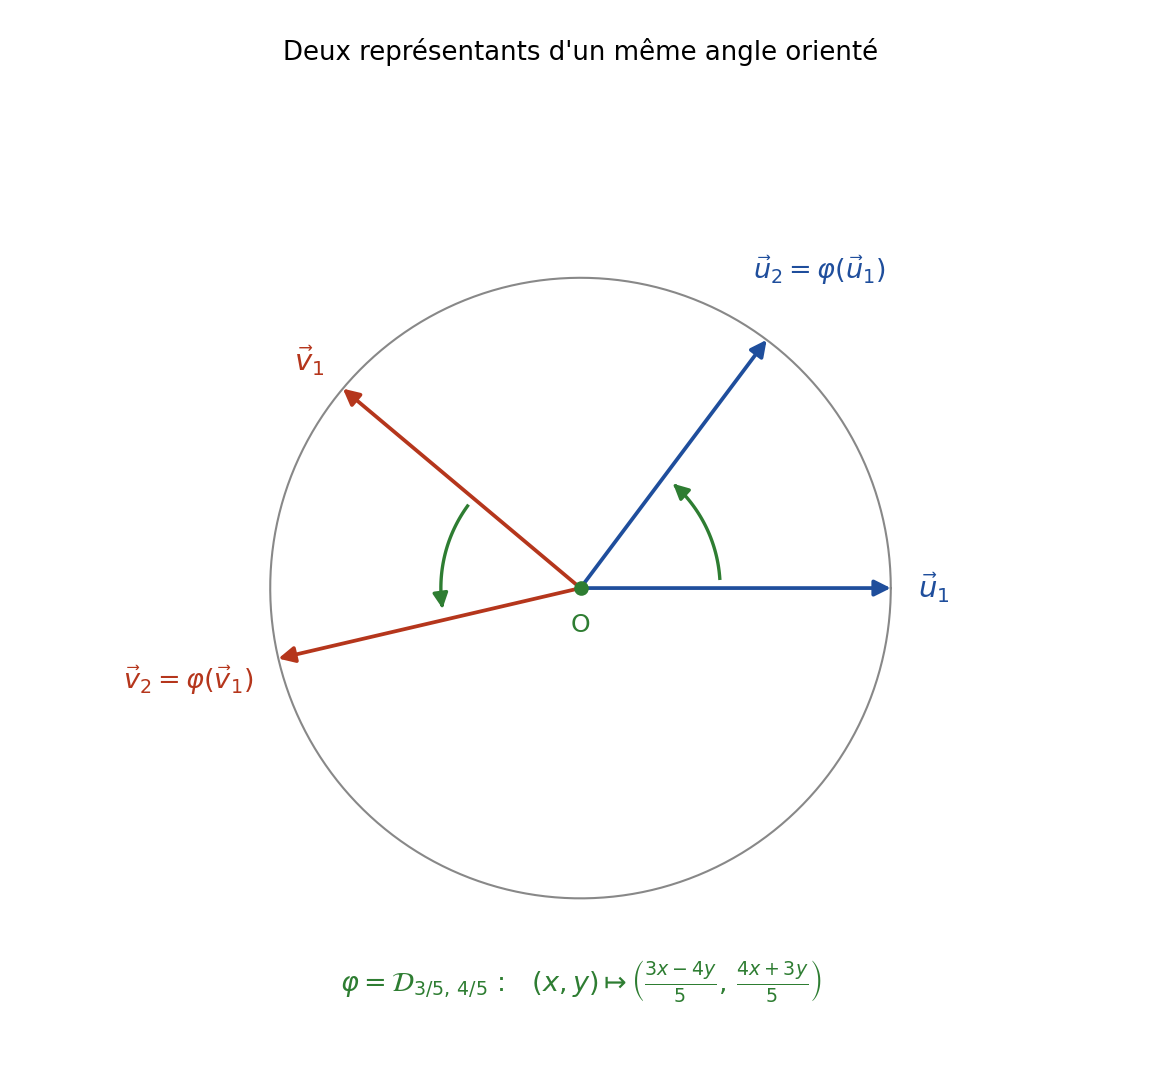
Un cercle de centre O ; deux vecteurs bleus u₁ et u₂, deux vecteurs rouges v₁ et v₂, chaque paire séparée par le même arc fléché vert.
Deux représentants du même angle orienté : u₂ et v₂ sont les images de u₁ et v₁ par la même isométrie de type I, (x, y) ↦ ((3x − 4y)/5, (4x + 3y)/5).

La figure montre deux représentants du même angle : \overrightarrow{u_{1}}=(1,0) et son image \overrightarrow{u_{2}} par \mathcal{D}_{3/5,4/5}, puis un autre vecteur unitaire \overrightarrow{v_{1}} et son image \overrightarrow{v_{2}} par la même isométrie. Multiplier les vecteurs d’un couple par des nombres strictement positifs ne change pas sa classe, puisque les vecteurs ramenés à la longueur 1 restent les mêmes.

L’angle orienté est donc une isométrie déguisée. L’ouvrage le dit exactement : l’application \Theta qui associe à l’angle \widehat{(\overrightarrow{u_{1}},\overrightarrow{u_{2}})} l’unique isométrie de type I envoyant \tfrac{1}{\left\|\overrightarrow{u_{1}}\right\|}\cdot\overrightarrow{u_{1}} sur \tfrac{1}{\left\|\overrightarrow{u_{2}}\right\|}\cdot\overrightarrow{u_{2}} est une bijection de \mathfrak{A} sur \mathcal{O}_{+}(\mathcal{V}). Sa réciproque associe à \varphi l’angle \widehat{(\overrightarrow{w},\varphi(\overrightarrow{w}))}, où \overrightarrow{w} est un vecteur non nul quelconque. L’angle nul correspond à l’identité, et ses représentants sont les couples de vecteurs colinéaires de même sens ; l’angle plat correspond à \mathcal{D}_{-1,0}, qui envoie tout vecteur sur son opposé, et ses représentants sont les couples de vecteurs colinéaires de sens contraires.

3. Le cosinus et le sinus, avant leur nom

Proposition 2. Soient \overrightarrow{u_{1}} et \overrightarrow{u_{2}} deux vecteurs non nuls. L’isométrie associée à l’angle \widehat{(\overrightarrow{u_{1}},\overrightarrow{u_{2}})} est \mathcal{D}_{a,b}, avec

\displaystyle a=\frac{\overrightarrow{u_{1}}\cdot\overrightarrow{u_{2}}}{\left\|\overrightarrow{u_{1}}\right\|\,\left\|\overrightarrow{u_{2}}\right\|},\qquad b=\frac{\det(\overrightarrow{u_{1}},\overrightarrow{u_{2}})}{\left\|\overrightarrow{u_{1}}\right\|\,\left\|\overrightarrow{u_{2}}\right\|}.

Pour des vecteurs unitaires (a_{1},b_{1}) et (a_{2},b_{2}), c’est la proposition 1 : les nombres a_{1}a_{2}+b_{1}b_{2} et a_{1}b_{2}-b_{1}a_{2} sont leur produit scalaire et leur déterminant. Dans le cas général, on applique la proposition 1 aux vecteurs \tfrac{1}{\left\|\overrightarrow{u_{1}}\right\|}\cdot\overrightarrow{u_{1}} et \tfrac{1}{\left\|\overrightarrow{u_{2}}\right\|}\cdot\overrightarrow{u_{2}}, et l’on sort les normes du produit scalaire et du déterminant, qui sont l’un et l’autre linéaires par rapport à chacun des deux vecteurs.

Le lecteur aura reconnu dans a et b le cosinus et le sinus d’une mesure de l’angle : (a,b)=(\cos\theta,\sin\theta) si \theta est une telle mesure. Les fonctions trigonométriques sont traitées dans le Volume II, à paraître en décembre 2026. Ici, a et b sont définis sans elles, par un produit scalaire, un déterminant et deux normes. Prenons les images de \overrightarrow{OI} et \overrightarrow{OJ} par la partie linéaire de l’application f de la série, soit (2,1) et (1,2). Leur produit scalaire vaut 4, leur déterminant 3, leurs normes \sqrt{5} : l’angle de (2,1) vers (1,2) est associé à \mathcal{D}_{4/5,3/5}, et l’on vérifie que cette isométrie envoie \frac{1}{\sqrt{5}}\cdot(2,1) sur \frac{1}{\sqrt{5}}\cdot(1,2).

Le signe de b est celui du déterminant, donc, d’après l’article du 20 novembre, celui du sens du couple. Deux couples qui représentent le même angle ont même b, donc même sens, et l’ouvrage peut parler du sens d’un angle orienté qui n’est ni nul ni plat.

4. Additionner, c’est composer

Les isométries de type I se composent par une formule que l’ouvrage établit :

\displaystyle \mathcal{D}_{a^{\prime},b^{\prime}}\circ\mathcal{D}_{a,b}=\mathcal{D}_{aa^{\prime}-bb^{\prime},\;ab^{\prime}+ba^{\prime}}.

Les deux indices sont symétriques en (a,b) et (a^{\prime},b^{\prime}) : la composition est commutative. L’identité \mathcal{D}_{1,0} est l’élément neutre, et \mathcal{D}_{a,-b} est la réciproque de \mathcal{D}_{a,b}. L’ensemble \mathcal{O}_{+}(\mathcal{V}) muni de la composition est ainsi un groupe commutatif, au sens rappelé dans l’article de 2022 cité plus haut : une loi associative, un élément neutre, un inverse pour chaque élément. Le lecteur qui connaît les formules d’addition du cosinus et du sinus les reconnaîtra dans les deux indices.

Définition. La somme de deux angles orientés \widehat{x} et \widehat{y} est l’angle \widehat{x}+\widehat{y}=\Theta^{-1}\left(\Theta(\widehat{y})\circ\Theta(\widehat{x})\right).

Additionner deux angles, c’est composer leurs isométries puis revenir aux angles. Comme \Theta est une bijection, chaque propriété du groupe \mathcal{O}_{+}(\mathcal{V}) se transporte à \mathfrak{A}. Pour l’associativité, par exemple, la définition donne \Theta(\widehat{x}+\widehat{y})=\Theta(\widehat{y})\circ\Theta(\widehat{x}), donc \Theta\left((\widehat{x}+\widehat{y})+\widehat{z}\right)=\Theta(\widehat{z})\circ\Theta(\widehat{y})\circ\Theta(\widehat{x})=\Theta\left(\widehat{x}+(\widehat{y}+\widehat{z})\right), et l’injectivité de \Theta conclut. L’ouvrage démontre ainsi que (\mathfrak{A},+) est un groupe commutatif. Son élément neutre est l’angle nul, et l’opposé de \widehat{(\overrightarrow{u_{1}},\overrightarrow{u_{2}})} est \widehat{(\overrightarrow{u_{2}},\overrightarrow{u_{1}})}, dont l’isométrie est la réciproque de celle du premier.

5. La relation de Chasles

Théorème. Pour tous vecteurs non nuls \overrightarrow{u}, \overrightarrow{v} et \overrightarrow{w}, on a \widehat{(\overrightarrow{u},\overrightarrow{v})}+\widehat{(\overrightarrow{v},\overrightarrow{w})}=\widehat{(\overrightarrow{u},\overrightarrow{w})}.

Démonstration. Soient \varphi=\Theta\left(\widehat{(\overrightarrow{u},\overrightarrow{v})}\right) et \psi=\Theta\left(\widehat{(\overrightarrow{v},\overrightarrow{w})}\right). Par définition, \tfrac{1}{\left\|\overrightarrow{v}\right\|}\cdot\overrightarrow{v}=\varphi\left(\tfrac{1}{\left\|\overrightarrow{u}\right\|}\cdot\overrightarrow{u}\right) et \tfrac{1}{\left\|\overrightarrow{w}\right\|}\cdot\overrightarrow{w}=\psi\left(\tfrac{1}{\left\|\overrightarrow{v}\right\|}\cdot\overrightarrow{v}\right). Posons \overrightarrow{x}=\tfrac{1}{\left\|\overrightarrow{u}\right\|}\cdot\overrightarrow{u}. La définition de la somme et la description de \Theta^{-1} donnent

\displaystyle \widehat{(\overrightarrow{u},\overrightarrow{v})}+\widehat{(\overrightarrow{v},\overrightarrow{w})}=\Theta^{-1}(\psi\circ\varphi)=\widehat{(\overrightarrow{x},\psi(\varphi(\overrightarrow{x})))}.

Or \psi(\varphi(\overrightarrow{x}))=\psi\left(\tfrac{1}{\left\|\overrightarrow{v}\right\|}\cdot\overrightarrow{v}\right)=\tfrac{1}{\left\|\overrightarrow{w}\right\|}\cdot\overrightarrow{w}. L’angle obtenu est celui du couple \left(\tfrac{1}{\left\|\overrightarrow{u}\right\|}\cdot\overrightarrow{u},\tfrac{1}{\left\|\overrightarrow{w}\right\|}\cdot\overrightarrow{w}\right), qui est aussi celui de (\overrightarrow{u},\overrightarrow{w}), puisque multiplier les vecteurs d’un couple par des nombres strictement positifs ne change pas sa classe. \quad\Box

Vérifions-le sur les nombres de la section 1. Avec \overrightarrow{u}=(1,0), \overrightarrow{v}=\left(\frac{3}{5},\frac{4}{5}\right) et \overrightarrow{w}=(0,1), la proposition 1 associe \mathcal{D}_{3/5,4/5} à l’angle de \overrightarrow{u} vers \overrightarrow{v}, et \mathcal{D}_{4/5,3/5} à l’angle de \overrightarrow{v} vers \overrightarrow{w}. Leur composée a pour indices \frac{3}{5}\cdot\frac{4}{5}-\frac{4}{5}\cdot\frac{3}{5}=0 et \frac{3}{5}\cdot\frac{3}{5}+\frac{4}{5}\cdot\frac{4}{5}=1 : c’est \mathcal{D}_{0,1}, qui envoie (1,0) sur (0,1). C’est bien l’isométrie de l’angle de \overrightarrow{u} vers \overrightarrow{w}.

L’orientation n’est pas un détail du théorème. Prenons \overrightarrow{u}=(1,0), \overrightarrow{v}=(0,1) et \overrightarrow{w}=(0,-1). Entre ces vecteurs, les angles géométriques, qui ne sont pas orientés, sont un droit de \overrightarrow{u} à \overrightarrow{v}, un plat de \overrightarrow{v} à \overrightarrow{w}, et de nouveau un droit de \overrightarrow{u} à \overrightarrow{w} : un droit et un plat ne font pas un droit. Les angles orientés, eux, sont associés à \mathcal{D}_{0,1} et à \mathcal{D}_{-1,0}, dont la composée est \mathcal{D}_{0,-1} ; elle envoie (1,0) sur (0,-1), comme le veut la relation de Chasles. Le quart de tour suivi du demi-tour est le quart de tour dans l’autre sens.

6. Ce qui reste à faire

Le théorème ne mentionne aucune mesure. Ce qu’on vérifie au lycée sur la figure, c’est une égalité entre nombres, vraie à un multiple de 2\pi près ; ce qu’on vient de démontrer est une égalité entre angles. Pour passer de l’une à l’autre, il faut une bijection de \mathfrak{A} sur un intervalle de nombres réels, et l’ouvrage la construit à partir de la longueur des arcs de cercle, ce qui demande d’abord de savoir ce qu’est \pi. C’est l’objet de l’article du 24 novembre, « D’où vient π ? La longueur d’un arc et la mesure d’un angle ».

Le titre de cet article prend alors son sens. Un angle orienté est une isométrie vectorielle de type I, vue à travers les couples de vecteurs qu’elle relie. Il lui manque un centre pour agir sur les points : l’article du 26 novembre, « Tourner sans geste : la définition de la rotation », le lui donnera.


Cet article suit le chapitre Applications affines du plan euclidien de Discours formel sur les mathématiques pour le secondaire, Volume I. L’ouvrage reparaîtra en décembre 2026 sous le titre Discours formel sur les mathématiques : une passerelle entre le secondaire et le supérieur, avec son Volume II, chacun accompagné d’un fascicule de corrigés des exercices. Les sous-sections Angles orientés et Mesure des angles orientés de la section Rotations en donnent les définitions et les démonstrations, réorganisées ici. Les fonctions trigonométriques sont traitées dans le Volume II, à paraître en décembre 2026. La démonstration de la proposition 2 par division par les normes, ainsi que les exemples des sections 3 et 5, sont ajoutés ici.

Votre commentaire

Ce site utilise Akismet pour réduire les indésirables. En savoir plus sur la façon dont les données de vos commentaires sont traitées.