« Faites glisser le triangle de trois carreaux vers la droite. » « Faites-le tourner d’un quart de tour autour du point O. » C’est souvent ainsi que l’on présente les transformations du plan, et l’élève qui suit la consigne déplace un calque, ou la pointe de son crayon. Mais le plan ne bouge pas, et un point ne se déplace pas : il n’a ni vitesse, ni trajectoire, ni position de départ. Ce que l’on appelle l’image d’un point est la valeur d’une fonction en ce point, et rien d’autre. Une transformation n’est pas un geste. C’est une application, et ce que le geste laissait voir doit alors se démontrer.
Cet article ouvre la série Transformer le plan, tirée du dernier chapitre de Discours formel sur les mathématiques pour le secondaire, Volume I. Dans cet ouvrage, un vecteur du plan est un couple de nombres réels ; le parti pris est le même que celui qu’examinait, pour l’espace, « Vecteurs de l’espace : la définition scolaire et ce qu’elle cache ». Le mot affine a déjà servi sur ce blog, pour un chiffrement où il désigne une fonction x ↦ ax + b sur les restes modulo 26 : c’est l’analogue, à une dimension, de ce qui suit. L’article du 6 novembre, « Barycentres : trois points suffisent », montrera qu’une application affine est connue dès qu’on connaît les images de trois points ; celui du 8 novembre, « D’où viennent x′ = ax + cy + s, et pourquoi ad – bc ne doit pas être nul », en tirera les formules.
1. Un repère, et des couples de nombres
Le Volume I construit le plan euclidien 


Cette définition a une conséquence que la présentation scolaire laisse dans l’ombre : le vecteur 


Les vecteurs servent d’abord à dire l’alignement. L’ouvrage démontre, dans le chapitre Plan vectoriel euclidien, que si 


2. Que demande la définition ?
Définition. Le plan étant rapporté à un repère cartésien, une application
est dite affine si elle conserve les coefficients de colinéarité : pour tous points
.
Rien ne bouge dans cette définition. Elle demande une seule chose : que le nombre 


Trois exemples montrent que la définition accueille des applications qui n’ont rien d’un geste. L’application constante, qui envoie tout le plan sur un même point, est affine : tous les vecteurs 


Elle écrase le plan sur l’axe des abscisses. Le troisième exemple ressemble davantage à ce qu’on attend : l’application 


3. L’image d’une droite
Proposition 1. Soient
et
. Si
, l’image de la droite
. Si
, c’est la droite
.
Démonstration. Soit 


Si 


Si 


C’est cette seconde inclusion que la figure ne montre pas. On y voit des images posées sur une droite ; on n’y voit pas que chaque point de cette droite est atteint. Il a fallu, pour l’établir, construire l’antécédent.
4. La réciproque est fausse
Les deux applications de cette section sont un ajout de cet article. On pourrait croire que la proposition 1 caractérise les applications affines, et qu’il suffit, pour en reconnaître une, de vérifier qu’elle envoie les droites sur des droites. C’est faux. Soit 


L’application 


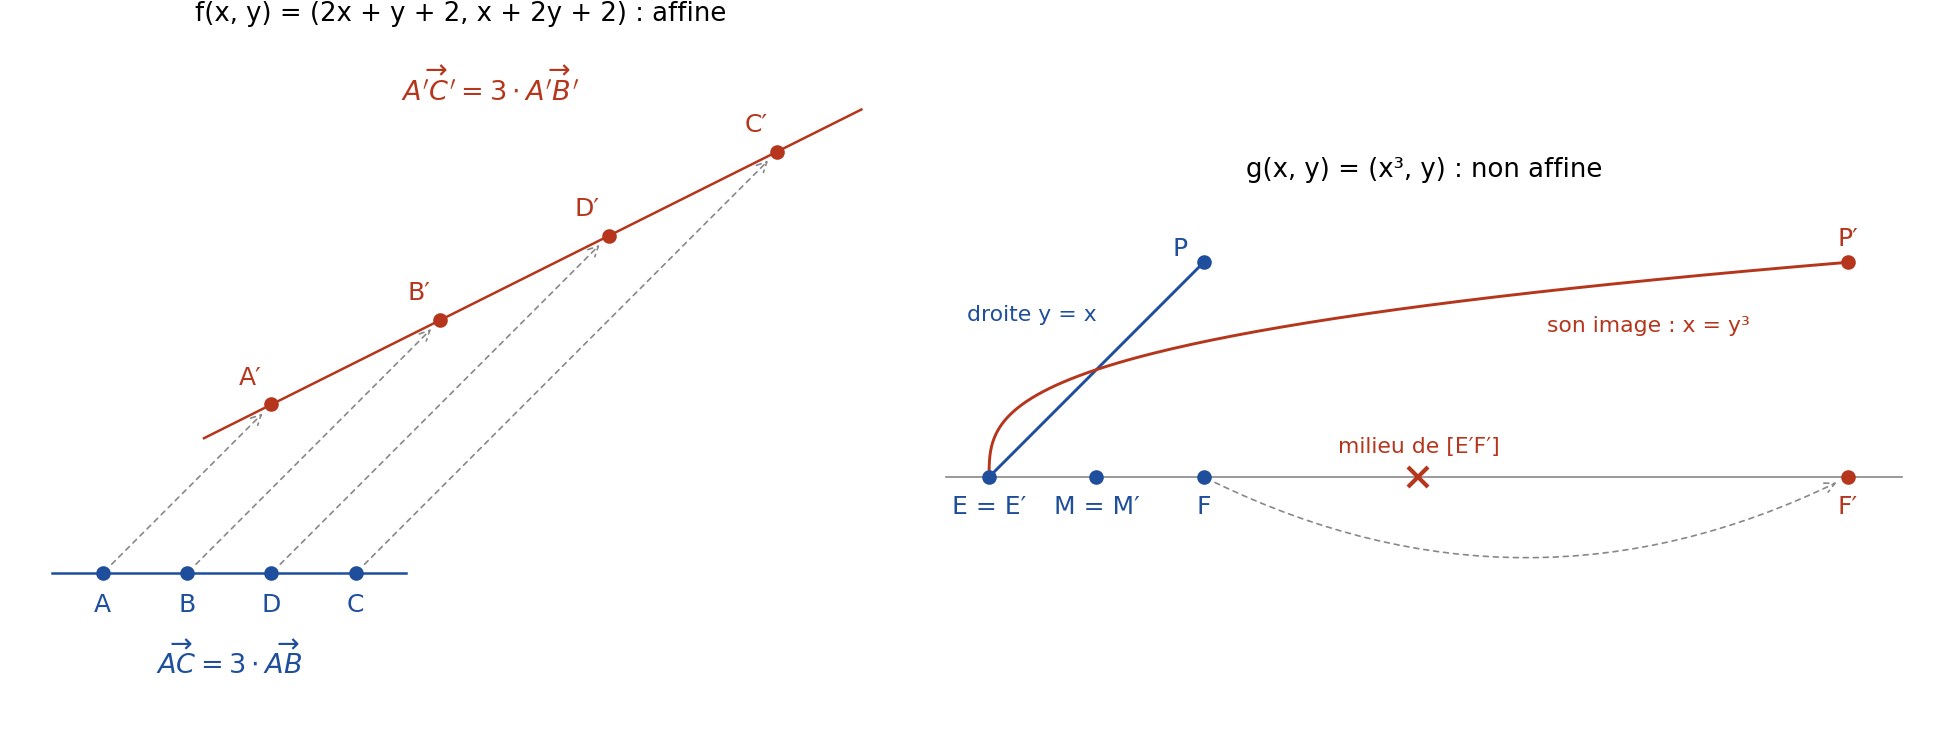
Ces deux exemples ne sont pas fortuits. Une bijection du plan qui envoie toute droite sur une droite est nécessairement affine : c’est le théorème fondamental de la géométrie affine, dont la démonstration repose sur ce que l’identité est le seul automorphisme du corps 
5. Le mot « transformation »
Définition. Une transformation du plan est une application bijective du plan euclidien vers lui-même.
Du sens courant du mot, il ne reste rien : une transformation est une bijection, et une transformation affine est une bijection qui conserve les coefficients de colinéarité. Pour elle, le premier cas de la proposition 1 ne se présente jamais : deux points distincts ont des images distinctes, et l’image d’une droite est toujours une droite.
Pourquoi l’ouvrage prend-il la peine de séparer les deux notions ? Parce que des applications affines utiles ne sont pas bijectives. L’application 
La composée de deux applications affines est affine ; l’ouvrage en laisse la preuve au lecteur, et elle tient en une ligne. Soient 


6. Ce que la définition contient déjà
Le chapitre s’ouvre sur une phrase d’Alain : « La ligne droite n’est pas, je la trace parce que je la veux. » La transformation non plus n’est pas dans le geste qui la dessine. Elle est dans une exigence très pauvre en apparence, qui ne parle que de trois points alignés à la fois.
Cette exigence suffit pourtant à tout fixer. Une application affine conserve non seulement les milieux, mais tous les barycentres, et elle est entièrement connue dès qu’on connaît les images de trois points non alignés : c’est l’objet de l’article du 6 novembre, « Barycentres : trois points suffisent ». Celui du 8 novembre, « D’où viennent x′ = ax + cy + s, et pourquoi ad – bc ne doit pas être nul », en déduira l’expression en coordonnées, montrera que la vérification commencée à la section 2 vaut pour tous les triplets, et dira ce qui, dans une application affine, dépend du repère et ce qui n’en dépend pas.
Cet article suit le chapitre Applications affines du plan euclidien de Discours formel sur les mathématiques pour le secondaire, Volume I. L’ouvrage reparaîtra en décembre 2026 sous le titre Discours formel sur les mathématiques : une passerelle entre le secondaire et le supérieur, avec son Volume II, chacun accompagné d’un fascicule de corrigés des exercices. Les applications

