Dans bien des cours, la démonstration tient en une ligne. L’homothétie de centre A et de rapport k envoie M sur M′ et N sur N′ ; le vecteur qui va de M′ à N′ vaut k fois celui qui va de M à N ; « donc » la distance M′N′ vaut |k| fois la distance MN. Ce « donc » enjambe un fossé. Il fait passer d’une égalité entre vecteurs à une égalité entre distances, comme si la longueur d’un vecteur se lisait sur ses coordonnées. Dans un repère à axes perpendiculaires où l’unité des abscisses mesure un centimètre et celle des ordonnées deux, le vecteur de coordonnées (3, 4) ne mesure pas 5 centimètres, mais √73, soit environ 8,5. Le facteur |k|, lui, est vrai dans tous les repères. Il faut donc le démontrer sans les coordonnées, et c’est le théorème de Thalès qui s’en charge.
Cet article est le quatrième de la série Transformer le plan, tirée du chapitre Applications affines du plan euclidien de Discours formel sur les mathématiques pour le secondaire, Volume I. Il s’appuie sur l’article du 4 novembre, « Une transformation n’est pas un geste : ce qu’est une application affine », pour la définition d’une application affine, et sur celui du 8 novembre, « D’où viennent x′ = ax + cy + s, et pourquoi ad – bc ne doit pas être nul », pour la partie linéaire. La question de ce que conserve une transformation a déjà été posée pour l’espace, dans Isométries de l’espace : ce que « superposable » veut dire. L’article du 12 novembre, « La réflexion définie par la médiatrice, et prouvée affine par la projection », passera aux symétries, et celui du 14 novembre proposera un exercice qui se sert de tout ce qui suit.
1. Deux applications définies par un vecteur
Le plan est rapporté à un repère cartésien 


Définition. La translation de vecteur
, notée
, est l’application du plan vers lui-même qui à tout point
associe le point
tel que
un point et
un réel. L’homothétie de centre
, est l’application qui à tout point
.
En coordonnées, si 


Trois rapports méritent qu’on s’y arrête. Le rapport 


2. Ce que disent les vecteurs
Soient 


Ces deux égalités disent beaucoup. La partie linéaire, au sens de l’article du 8 novembre, est l’identité pour la translation et la multiplication par 


Elles ne disent rien des distances. Dans l’ouvrage, la distance de deux points est une notion première, réglée par les axiomes de la géométrie du plan ; les vecteurs sont des couples de nombres, calculés dans un repère qui n’a aucune raison d’être orthonormé. La quantité 


3. Le premier pont : une seule droite
Lemme. Soient
,
,
quatre points d’une même droite et
, alors
.
L’ouvrage en fait un exercice, avec pour indication de discuter la position des points les uns par rapport aux autres ; nous l’admettons. Il ne contredit pas l’accroche : sur une droite, aucune comparaison entre deux unités différentes n’intervient, et un rapport de vecteurs colinéaires y est un rapport de longueurs, au signe près. Hors d’une droite, ce lemme ne sert plus à rien, et il faut le second pont.
4. Pourquoi une translation conserve-t-elle les distances ?
Soient 


Une translation est donc une isométrie, et l’ouvrage précise : quel que soit le repère choisi. Le parallélogramme a servi de pont, et c’est lui qui porte l’information métrique.
5. L’homothétie multiplie les distances par |k|
Proposition. Soient
.
Démonstration. On a 
Premier cas : 

Deuxième cas : 

Troisième cas : 

Quatrième cas : 


Or 

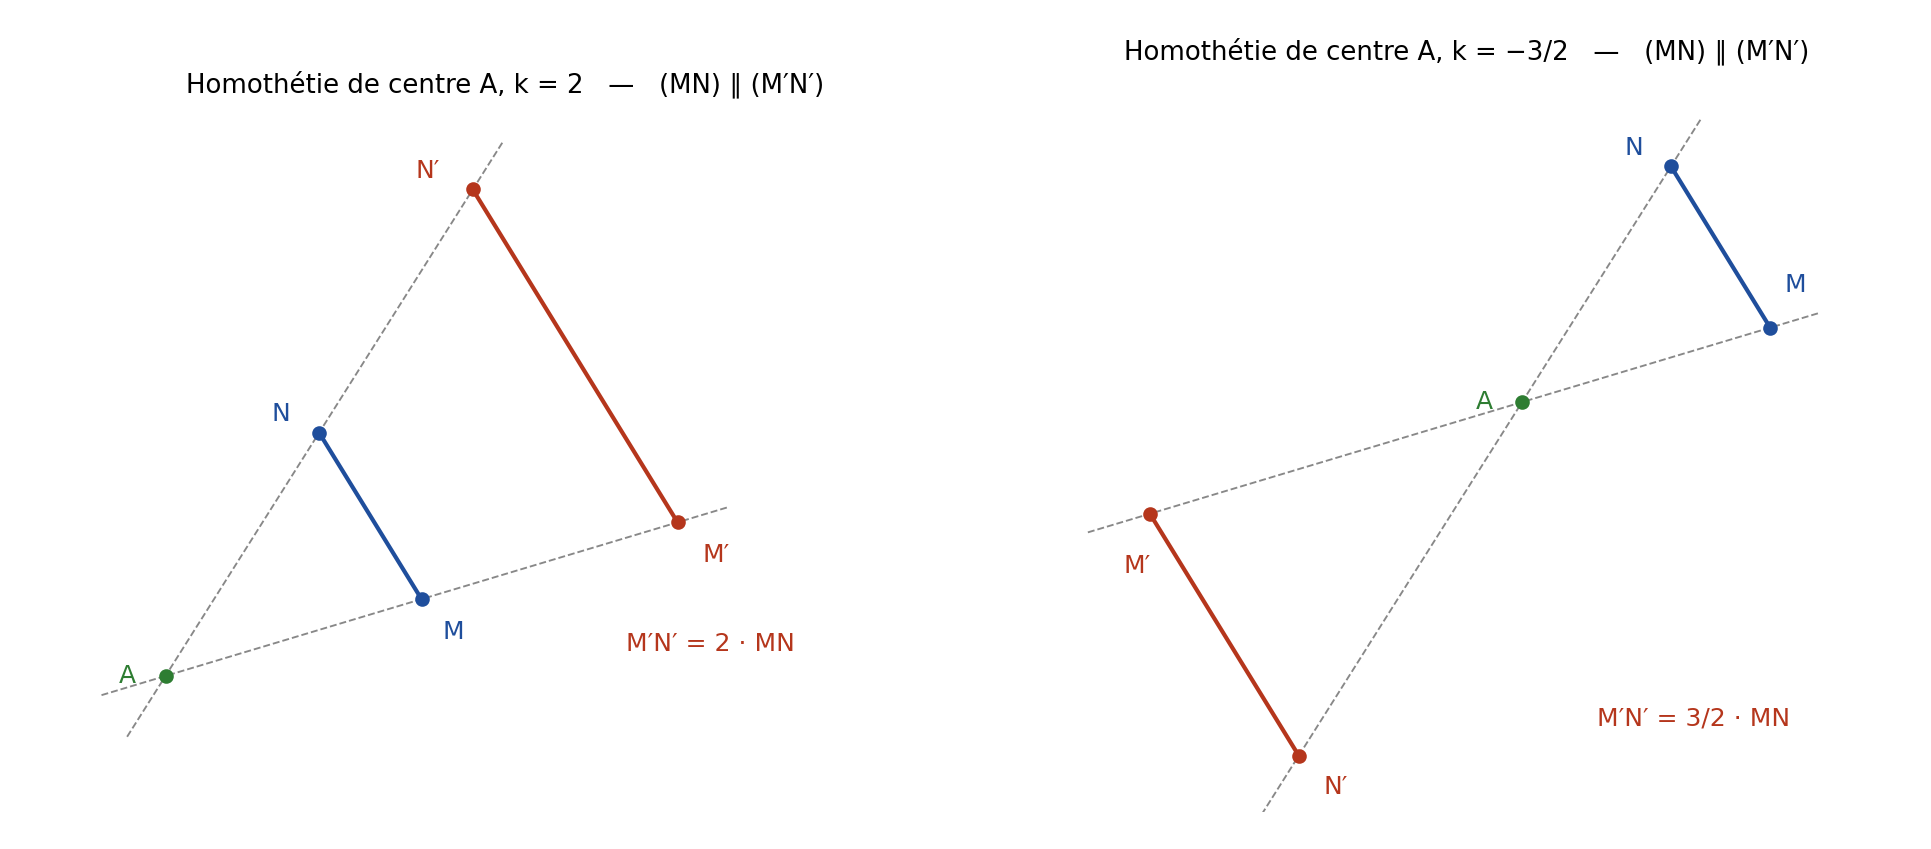
La figure montre les deux visages du quatrième cas. Pour 

Les quatre cas ne sont pas une coquetterie. Le théorème de Thalès exige un triangle, donc
6. Deux homothéties de centres différents
L’ouvrage pose la question de cette section en exercice ; la démonstration qui suit est donc ajoutée ici. Composer deux homothéties de même centre ne donne rien de neuf. Avec des centres 


Si 


Deux exemples, avec 


Les distances confirment le calcul. La première homothétie multiplie les distances par 

Le calcul montre autre chose. Une transformation affine dont la partie linéaire est la multiplication par un réel 


Translations et homothéties sont ainsi les transformations affines qui multiplient tous les vecteurs par un même nombre. Une réflexion n’en fait pas partie : elle garde les vecteurs parallèles à son axe et retourne ceux qui lui sont perpendiculaires. Il faudra, pour la définir, autre chose qu’un vecteur ou un rapport ; ce sera une médiatrice.
Cet article suit le chapitre Applications affines du plan euclidien de Discours formel sur les mathématiques pour le secondaire, Volume I. L’ouvrage reparaîtra en décembre 2026 sous le titre Discours formel sur les mathématiques : une passerelle entre le secondaire et le supérieur, avec son Volume II, chacun accompagné d’un fascicule de corrigés des exercices. Le lemme de la section 3 y figure en exercice, et le théorème de Thalès est démontré dans la section Axiomatisation et développement de la géométrie du plan euclidien. La composée de deux homothéties de centres distincts, que l’ouvrage propose en exercice, est démontrée ici, et la caractérisation par la partie linéaire est ajoutée.

